


先看短路故障的过流保护特征。短路发生时,回路电流异常升高,控制器弹出过流报警或跳闸,记录报警触发的动作和姿态,为定位提供参考。短路故障有偶发性,同一动作重复触发保护,提示短路点和关节运动姿态相关。库卡机器人维修先查看报警日志,确认过流报警对应的回路,动力回路短路多与线缆破损相关,信号回路短路多与屏蔽层、芯线接触相关。过流特征记录准确,后续定位的针对性更强。
分段隔离,锁定短路的大致范围。断开电缆两端接头,使用测量仪器检测各芯线之间的绝缘,以及芯线对机架的绝缘,绝缘数值异常的位置存在短路隐患。沿电缆走向分段隔离,把线缆分成几段,分别测量绝缘,绝缘数值异常变化的位置,就是短路点所在区段。动力线和信号线分开测量,屏蔽层状态一并检查,屏蔽层破损接触导体也会造成短路。分段隔离把短路范围压缩到具体区段,为姿态复现定位提供依据,这类库卡机器人维修从测量数据入手,减少目视盲区的遗漏。
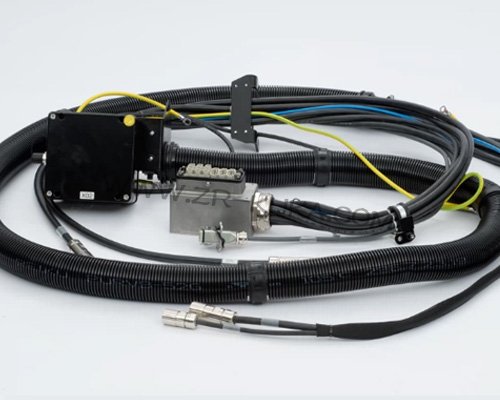
破损处理,恢复绝缘性能。处理短路点附近的绝缘破损,剥除破损区域的老化外皮,清理导体表面毛刺,检查导体间是否粘连,分开处理后重新包裹绝缘防护材料,分层包扎确保绝缘强度。破损范围较大、多处破损的,评估整根电缆更换。库卡机器人维修同步排查短路成因,护套磨损点调整管线卡扣,预留活动余量,防止关节极限角度持续磨损。破损处理到位,绝缘性能恢复,成因排查到位,短路才不易复现。
复测与验证,确认故障排除。修复后再次测量绝缘参数,各芯线之间、芯线对机架绝缘数值恢复到正常区间,确认没有残留的短路隐患。分段复测,确认全部正常。插接接头,固定线缆两端,检查接头不受额外拉力。接通电源,执行系统上电自检,查看报警信息是否清除。手动低速模式,各轴往复运转,遍历此前短路触发的姿态,持续观察报警信息,确认过流报警不复发。空载运行稳定后,挂载工位常规工件,复现现场作业轨迹,连续多轮循环,观察设备运行状态。验证通过后恢复自动生产,头几个班次关注设备运行状态。
库卡机器人维修收尾登记过流特征、短路点位置、破损处理与测试数据,归入设备运维档案。更新巡检清单,增加本体电缆护套、卡扣状态的周期性检查。KUKA库卡KR90 R3700K本体电缆短路维修,从过流保护特征切入,用分段隔离和姿态复现定位短路点,处理破损绝缘并排查成因,复测验证恢复绝缘性能,减少短路故障带来的停机等待。