


受力部位的保养,围绕结构件和紧固件展开。KR60搬运负载较重,底座、臂体承受较大应力。检查底座地脚螺栓,重载工况振动偏大,按手册扭矩复检,松动的螺栓放大整机振动。观察臂体铸件表面,检查应力集中区域的细微裂纹,记录磕碰损伤位置。库卡机器人保养检查平衡系统,平衡缸压力回落抬高电机负载,检测内部压力,压力异常时调整,查看缸体渗漏情况。检查受力部位的连接结构,松动时紧固。受力部位状态确认,结构隐患早期发现,避免发展成需要停机维修的故障。
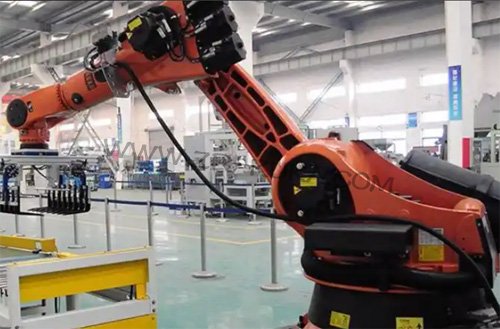
传输部位的保养,围绕本体线缆和接头展开。KR60本体线缆沿臂体走向布置,随关节反复弯折,弯折频次高的区域护套损耗快。库卡机器人保养检查线缆护套开裂情况,护套开裂内部芯线暴露,信号、动力传输受影响,开裂的护套更换。调整管线卡扣位置,预留活动余量,防止关节极限角度拉扯线缆。检查线缆接头,接头松动时重新紧固。检查管线包状态,管线包老化、破损时更换。传输部位保养到位,间歇性故障减少,这类隐患定期捕捉,避免发展成需要停机维修的问题。
润滑保养,是本体保养的固定内容。长期运行的机器人,油脂老化、干结,润滑性能下降。补充适配润滑脂,低速运转各关节让油脂均匀铺散。检查各关节油位,油位不足时补充。清理关节腔体积存的杂质、粉尘,杂质清理干净后再补充润滑。润滑保养到位,传动件损耗速度得到控制。
库卡机器人保养完成后的验证,结合重载工况开展。上电切换手动低速模式,各轴往复运转,观察动作响应,监听声响,查看报警信息。空载运行稳定后,执行工位常用点位程序,检验重复定位精度。KUKA库卡机器人KR60本体保养按受力、动作、传输部位分组推进,结合重载机型的受力特点,提前识别老化信号,减少故障发生,保障设备持续稳定运行。