



开展维修操作前,现场安全管控作为首要环节落实。切断机器人控制柜总电源,等待系统内部储能元件释放残余电量,在控制柜开关位置设置警示标识,避免其他人员合闸送电。将机械臂移动至便于拆解管线包的姿态,锁定各关节制动装置,防止拆解作业过程中机械臂意外偏移。准备绝缘检测仪表、万用表、剥线工具以及配套热缩防护材料,提前核对线缆编号,确认备件规格参数,保障后续维修操作有序推进。调取设备存储的报警记录,区分故障属于动力回路中断还是编码器信号回路异常,以此缩小故障排查范围。
管线包外部检查完成之后,逐步松开管线包卡扣,打开外层防护波纹管。库卡机器人本体线缆断裂点位大多集中在手腕以及肩部的高频率弯折区域,这些位置每次循环都会伴随大幅度扭转,芯线更容易出现疲劳断裂。部分线缆外表皮没有明显破损,内部铜丝却已经断开,这类隐性断点依靠肉眼很难识别,需要借助仪器分段检测。移动机械臂至不同姿态,同步观测仪表阻值变化,阻值随姿态波动的区段,大概率就是故障点位。检测过程中留意线缆之间相互摩擦产生的磨损痕迹,这类位置属于后续运行阶段的高风险区域,库卡机器人维修作业需要同步处理。
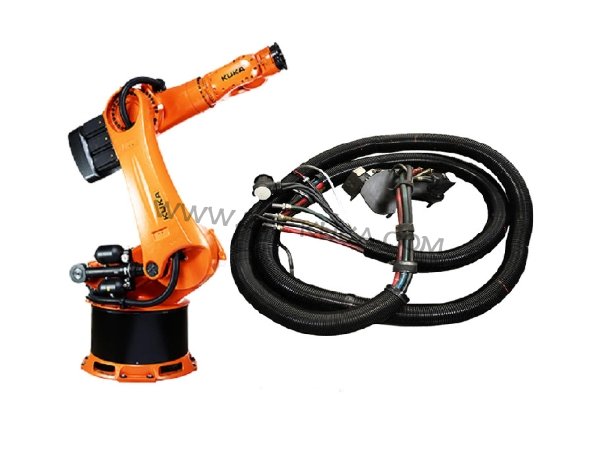
线缆接续或者更换作业结束,不能直接投入生产,需要实施多维度的电性检测。再次使用绝缘仪表测量各线芯对地绝缘水平,检查线芯之间不存在短路问题,核对每一条回路导通状态。电性检测合格,解除关节制动,恢复供电,在手动低速模式下拖动机械臂遍历各个运动姿态,反复切换机械臂位置,持续观察报警状态,记录仪表上信号数值变化。全程观察管线包内部线缆运动状态,确认线缆不会和波纹管、固定支架发生剐蹭,线缆弯曲半径维持在设计要求区间。测试期间如果再次出现通信报错,重新复核接头接续质量,排查屏蔽层连接状态。
测试无异常,整理管线包,复位外层波纹管,紧固卡扣,调整管线包固定支架位置,消除运行过程中新的摩擦点。清理现场残留线材、工具,记录库卡机器人维修信息,标注故障点位、损伤类型以及更换配件信息,录入设备运维档案。针对本次故障做工况复盘,分析线缆加速老化的诱因,管线包固定方式、作业循环姿态、现场粉尘环境都会影响线缆使用寿命。调整管线包固定卡扣位置,规避极限姿态下线缆过度弯折,增加管线包外部防护,降低焊渣、金属粉尘附着在线缆表层的概率。
本体线缆维修工作收尾,需要规划后续巡检安排。缩短管线包的定期检查周期,巡检时查看波纹管开裂、线缆外皮磨损情况,在故障高发的弯折区段增加观测频次。一旦发现外皮出现细微裂纹,提前采取防护措施,避免内部芯线快速出现疲劳断裂。库卡机器人本体线缆维修,不只是处理已经断裂的导体,同步优化布线防护结构,降低同类故障重复出现的概率,保障机器人连续作业的稳定性。