

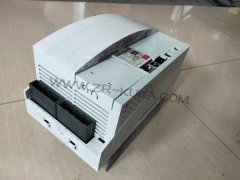

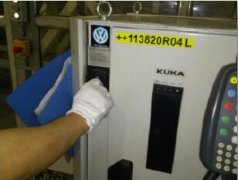

先对故障信号特征进行归类记录,以此初步预判故障类型。在安全模式下缓慢移动机器人各轴,记录报警弹出的运动区间,区分报警是上电立刻出现,还是运动到特定姿态才触发。持续观察报警代码的变化,动力线路受损,上电自检阶段就会提示伺服供电异常;编码器信号线发生半断,仅在关节扭转拉扯线缆的瞬间,才出现瞬时报错。采集好这些现场信息后,暂停设备自动程序,锁定各轴抱闸,切断总电源,等待储能元件放电,悬挂安全警示标识。准备记号笔,对管线包、接头的原始安装位置做好标记,便于回装阶段对齐安装基准。
利用信号特征预判完成之后,开展接头端的分离核验。将本体端与控制柜端的连接器依次拔下,观察连接器外壳、针脚外观状态。腐蚀、变形的针脚,也会带来和断线近似的报错现象,优先排除这类连接器本身的缺陷,再进行线缆导通测量。使用仪表对每一根芯线单独检测,同步晃动对应区段的波纹管,观察读数变化,读数产生波动就代表该段线缆存在半断。同步检查屏蔽层连续性,屏蔽层破损虽然不会直接造成线路断开,但车间电磁环境会干扰信号传输,产生假性报警,需要和真实断线故障区分开,减少误判带来的备件消耗。
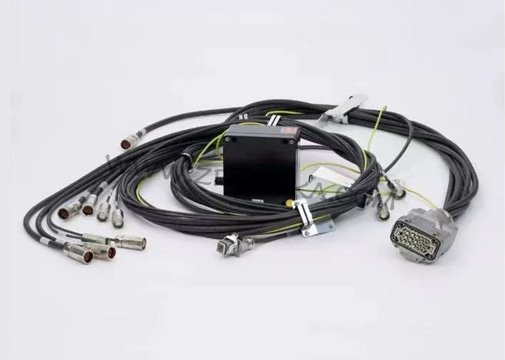
新线缆敷设工作,重点管控线缆在管线内的排布形态。选取适配扭转工况的专用机器人线缆,线缆耐弯折性能需要匹配KR210的关节动作特征。借助牵引线缓慢送入线缆,过程中控制拉力大小,防止线缆内部铜芯被拉伸受损。调整管线内线缆的预留长度,避免关节旋转时线缆持续绷紧,也不能预留过多,造成线缆在波纹管内部相互缠绕摩擦。线缆端头剥线作业控制剥线长度,处理铜芯,压接端子并做好绝缘防护。屏蔽层按照原厂规范处理,避免接地回路异常,端子插入连接器之后,确认针脚没有偏移,锁紧连接器锁扣。
装配完成之后,开展绝缘与导通复检,确认线路状态。库卡机器人维修时保持两端接头处于断开状态,逐芯复测导通情况,检查芯线之间、芯线对地不存在漏电现象。确认屏蔽层回路保持连通。理顺管线内所有线路,对齐波纹管接口,固定卡扣,保证管线包在关节转动时不会发生移位,减少线缆受到的额外摩擦。
上电之后,采用多姿态遍历的方式验证设备运行。接通电源,执行上电自检,观察报警信息是否消失。切换手动限速模式,逐一转动各轴,反复移动到此前触发故障的姿态区间,观察信号传输状态。空载连续运行多组程序,调取系统日志,确认不再出现同类告警。空载测试稳定后,挂载工位常规负载,执行现场作业轨迹,长时间运行,持续监控伺服信号的稳定性。
库卡机器人维修工作收尾,清理检修现场,收纳检测工具。填写维修档案,记录故障特征、断点位置、线缆更换信息,标注管线包内部磨损情况。更新日常巡检清单,增加波纹管外观、管线固定卡扣的定期检查。KUKA库卡机器人KR210本体线缆断线维修依托故障信号特征区分故障类别,精准定位管线内部损伤点位,规范线缆敷设工艺,保障重载机器人持续稳定运行。