



机械动态形变累积,是诱发本体线缆接触不良的核心因素。KR210机身运动幅度大,关节活动区间广,线缆在臂体屈伸、轴体旋转过程中持续承受拉扯、扭曲、挤压。线缆内部芯线、接线端子、屏蔽接点会产生反复应力作用,长期循环作业后,接线点位会出现松动偏移,内部线芯出现疲劳虚接。这类隐性接触问题不会破坏线缆外层护套,外观检查无法识别异常,设备低速运行、小角度摆动时工况表现正常,高速作业、大幅度变位时,线路受力变化会引发瞬时接触断开,触发间歇性故障。
车间工况环境侵蚀,会持续弱化线路接触性能,加速故障发作节奏。重工生产车间普遍存在金属粉尘、切削油污、空气湿气等介质,长期附着在线缆接头、端子排、插接端口位置,会形成污浊堆积层。金属触点表面逐渐出现氧化锈蚀,触点贴合电阻持续升高,信号与电力传输出现断续波动。潮湿环境还会让触点产生轻微氧化电解反应,改变接触面导通状态,形成时通时断的不稳定工况,大幅提升现场库卡机器人维修排查的难度。
接触不良故障的阶段性表现,具备较强迷惑性,容易出现维修误判。故障初期仅在特定运动角度、高速负载工况下出现短暂伺服信号异常,设备复位后可恢复正常生产,报错日志多为随机通讯故障,无固定规律。故障中期接触稳定性持续下降,设备启停、换向过程中频繁弹窗报警,作业轨迹出现小幅抖动偏移,影响焊缝质量与搬运精度。故障后期触点严重虚接,设备无法稳定建立通讯与动力传输,频繁停机,干扰产线整体生产节奏。不同阶段的故障特征,需要差异化的排查方式支撑库卡机器人维修工作。
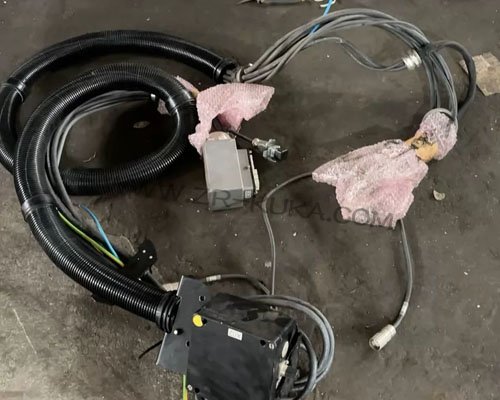
现场排查工作摒弃常规通断测试的单一方式,结合工况特性开展多角度检测。结合设备报错记录,复现故障触发的运动区间与负载状态,标记故障高发的姿态角度。松开线缆固定卡扣,舒展整条线路,观察关节活动区域的线缆形变状态,排查隐性拉扯、挤压点位。清洁全部插接端口与接线端子,去除表面油污、粉尘与氧化层,观察触点烧蚀、变形、松动等损伤痕迹。通过分段阻值检测的方式,对比不同区段线路导通状态,筛选出接触性能弱化的故障区段。
根据线路接触损伤程度,落实对应的库卡机器人维修整改方案。针对端子氧化、触点脏污引发的导通不稳,对金属接触面做打磨清洁,复位插接件咬合位置,均匀加固接线固件,优化触点贴合效果。针对走线紧绷、布局不合理的问题,重新规整线缆走向,调整活动区域的预留余量,更换老化松动的固定卡扣与防护垫层,弱化动态形变带来的线路拉扯。对于内部芯线虚接、端口烧蚀严重的线缆部件,更换适配规格的全新配件,规避反复出现的接触异常问题。
库卡机器人维修完成后,通过多维度工况测试核验整改效果。手动操控设备遍历各轴运动行程,在不同姿态角度停留观察,排查信号波动与报错现象。长时间空载循环运行设备标准程序,监测系统后台运行日志,观察间歇性异常是否得到改善。结合车间常规重载工况开展带载测试,模拟高频启停、大幅变位的生产场景,核验线缆接触稳定性与伺服运行状态,让设备恢复稳定的传输性能与作业能力,适配长期重载自动化生产需求。