


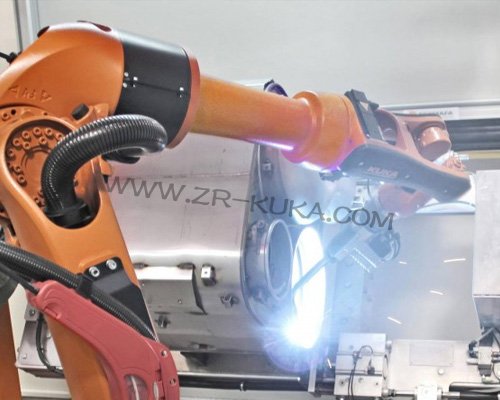
氩弧焊的用气结构,比气体保护焊更复杂。氩气要同时兼顾钨极和熔池两处保护,起弧前需要预送气建立屏蔽环境,防止钨极氧化,焊接过程熔池持续受热,电流变化会改变熔池形态,收弧阶段电流衰减,熔池逐渐凝固,还需要一段时间的滞后送气。库卡机器人在氩弧焊工位的作业程序里,焊枪空走、工件换位、层间等待这些时段电弧熄灭,不存在熔池,固定供气依旧维持设定流量排放。焊接电流在不同焊道间变化,电流偏高时熔池摊开,所需气量增大,电流回落时熔池收缩,所需气量降低。氩弧焊的节气空间,就分布在这些电弧熄灭时段和低电流区间里。
WGFACS节气装置可读取焊机实时电流信号,实现按需供给,电流大则多,电流小则少。电弧引燃、电流抬升,装置同步加大氩气输出,保障高温熔池和钨极的气体屏蔽;电流回落、熔池收缩,供气量随之下调;电弧熄灭、焊枪空走或工件换位的阶段,供气收至基础水平,不再维持满流量排放。氩弧焊起弧收弧频繁,装置在每次电弧状态切换时同步调整供气,预送气和滞后送气阶段的时序保持稳定,削减的是电弧熄灭时段的冗余排放和低电流区间的超额供给。
节气装置本体紧凑,串接在氩气气路中,安装在气源柜周边或机器人基座区域,不影响工位原有布局。信号线路对接焊机电流采集端口,获取实时工况用于调节,机器人运动程序、焊接电流、送丝速度这些工艺参数都不需要改动,原有操作习惯得以保留。多台机器人并线作业的工位,逐台配置装置,每台独立采集对应焊机的电流信号,互不干扰,车间根据生产安排分批加装,降低一次性改造对产线运行的影响。氩弧焊工件换型频繁,换型后焊接参数变化,装置依靠电流信号自主调节,不需要为每种工件单独设定供气参数,减少现场调试工作量。
库卡焊接机器人氩弧焊工位引入WGFACS节气装置,形成先摸底、再执行、后验证的节气策略,落实按需供给,电流大则多,电流小则少,氩气输出贴合氩弧焊起弧收弧频繁的工况特点,空走、换位阶段控制介质释放。焊缝成型与钨极状态维持既定工艺标准,氩气消耗量得到管控,工位介质成本显著下降,节气策略在库卡氩弧焊生产环节落地见效。