



车间焊接作业里,单条工件焊缝往往包含多段不同热输入需求。坡口根部熔透需要较大电流输入,熔池铺开面积更大,熔融金属停留高温状态的时间更长。焊缝盖面或者薄板拼接阶段,电流数值下调,熔池体量缩小,高温金属暴露区域随之减少。固定流量供气方案只能按照最高防护需求设定参数,在低电流施焊阶段,过量气体从熔池周边向外散逸,没有参与防护作用就直接排空。这类损耗分散在整条焊缝各个小段,单次消耗量并不突出,长时间批量生产累积之后,整体用气总量会维持在较高水平。
机器人在两道焊缝之间的移动阶段,电弧熄灭,熔池快速冷却凝固,金属不再存在氧化风险。传统供气系统不会识别电弧启停状态,只要机器人处于上电运行状态,管路就持续向外输送保护气体。单台设备每次空走轨迹的耗气量有限,多条产线多台机器人同步开展工件加工,这类间歇时段的气体损耗叠加起来,成为车间用气成本上涨的重要因素。依靠人工手动开关气阀无法匹配机器人高速作业节拍,频繁的手动操作还容易出现操作失误,带来焊缝缺陷或者安全隐患。
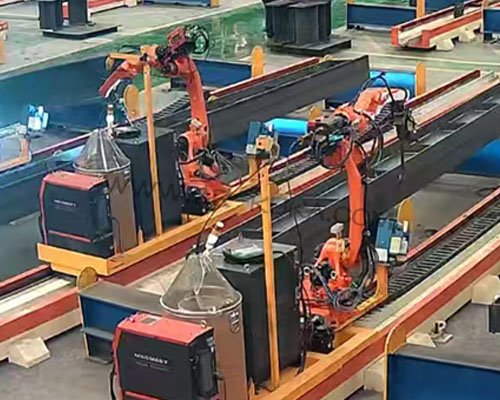
WGFACS节气装置接入库卡机器人原有气路,无需对焊接程序、运动轨迹或者工装结构做出改动,现场部署工作不会中断产线生产安排。装置采集焊接过程中的电流信号,跟随电弧热输入变化调整供气输出,实现保护气体按需供给,电流大则多,电流小则少。整套调节过程平滑过渡,不会出现气量突变,保护气层可以持续包裹熔池,维持焊接过程稳定。
大电流熔化工况下,装置自动提升管路供气流量,形成完整连续的防护气层。厚板多层焊或者深坡口焊接阶段,电弧热输入高,熔池高温区域范围广,充足的保护气体能够阻隔外界空气,减少飞溅产生,焊道内部填充密实,满足工件探伤以及外观验收要求。气量提升幅度跟随电流变化同步调整,不会出现超出工艺所需的过量供气。
电流降低转入精细焊接区段,WGFACS节气装置装置自动下调供气流量。薄板拼接、表层盖面作业的熔池体积偏小,调整后的气量刚好满足防护需求,气流不会扰动熔融金属凝固过程,焊道外观平整,工件形变得到控制。流量下调过程不会中断气体供给,熔池始终处于惰性气体包裹之内,规避焊缝氧化变色的情况。
电弧熄灭进入轨迹移动阶段,装置识别电流归零信号,切断主供气输出,管路保留微弱正压,防止车间粉尘进入焊枪内部,避免下次起弧时气流不稳。机器人重新起弧瞬间,供气流量快速匹配当前电流数值,调节动作跟随焊接时序同步完成,不会出现供气滞后。整套调控全程自动运行,不需要操作人员实时干预,适配自动化产线不间断生产节奏。
产线引入WGFACS节气装置之后,供气逻辑不再依托固定预设参数,气体输出量跟随焊接实时状态动态变化。原本在低电流施焊和空走阶段产生的无效气体排放得到削减,保护气体全部用于熔池防护,资源利用水平得到提升。在不影响焊接质量的基础上,逐步降低保护气采购开销,自动化焊接产线的运行成本得到合理管控。