




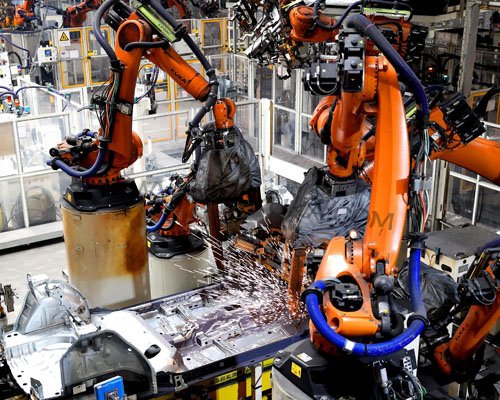
底盘各个位置焊缝需要的热输入量存在明显差别,焊接参数会随构件类型发生变动。厚度偏大的主梁部位焊接时,电流参数上调,熔融金属形成的熔池范围扩大,高温区域向外延伸,金属与氧气接触的机会增多,气体覆盖范围需要同步扩大,才能维持熔池金属的纯净程度。薄板连接位置施焊时,电流参数下调,热量输入控制在较低水平,熔池体积收缩,高温停留时间缩短,维持合格焊接质量所需要的气体供给量随之下降。固定流量供气不会识别这类参数变化,大电流阶段的供气勉强满足防护需求,小电流阶段持续输出的气体便形成多余消耗。
底盘焊装工序内存在大量轨迹过渡阶段,机器人完成一道焊缝之后,需要调整末端姿态移动至下一个施焊点位,电弧会短暂熄灭。电弧停止输出的时段不存在熔融金属,保护气体继续向外输送,不会对工件焊接质量产生任何作用,只是单纯增加耗材消耗。底盘构件焊缝排布零散,姿态调整动作出现频次高,这类非施焊时段累积起来,会造成可观的气体损耗。依靠人工调节减压阀改变气量的方式存在明显局限,人工操作响应速度慢,无法跟随电弧电流的瞬时变化完成气量调整。
电弧处于大电流工作状态,设备接收信号之后提升气体输出体量,气流覆盖电弧与熔池所在区域,阻隔空气中氧氮组分接触熔融金属。稳定的气体环境减少熔滴飞溅,保证主梁厚板位置焊缝熔合深度达标,内部不会出现气孔缺陷,焊缝力学性能满足底盘构件的生产标准。气量提升过程平缓,不会出现气流骤变带来的熔池扰动,焊接成型状态和常规供气模式保持一致。
电弧切换至小电流作业状态,WGFACS省气设备同步下调气体输出体量,维持基础防护效果。适量的气体持续笼罩狭小熔池区域,防止薄板焊缝表面出现氧化变色,气流强度不会冲击熔池造成成型缺陷。气量下调之后,气体消耗得到控制,长时间批量生产带来的耗材节约效果逐步体现,不会牺牲底盘薄壁位置的焊接品质。
机器人移动换道,电弧熄灭进入姿态调整阶段,设备把供气流量降到很低的水平,管路内部保留微弱压力,阻挡车间内粉尘与水汽顺着焊枪喷嘴进入管路内部。喷嘴与气路内部保持洁净状态,再次起弧的时候,气体可以快速形成稳定气层,焊缝起始位置不会出现缺气带来的瑕疵。电弧重新引燃,电流信号恢复,气量随之回升,接续完成下一段焊缝的防护工作。
底盘批量焊装持续开展的过程里,WGFACS省气设备动态供气机制持续发挥作用,把多余的气体消耗剥离出去,只保留施焊过程必要的气体供给。焊接品质的稳定性不会因为装置投入使用受到影响,不同位置焊缝成型状态保持统一,工件返修数量不会出现上升。气体消耗水平得到控制,底盘焊装工位的耗材支出得到优化,生产运行成本可以稳定下降。