



设备动态负载适配状态核验,是KR 140保养工作的前置重点。机器人日常承载工件重量存在小幅差异,频繁启停、快速换向会让臂体惯性负载持续变化,长期运行会改变各轴负载分配比例。保养作业中需要观察不同速度、不同负重条件下的动作表现,留意臂体抬升、平移、落位过程中的平稳程度,记录动作过渡阶段的细微晃动与迟滞现象。通过动态工况对比,判断设备当前负载适配状态,为后续针对性养护提供参考依据。
机械配合间隙与震动劳损养护,适配重载机型的长期运行特性。设备持续工作产生的高频震动,会让关节传动配合位置、法兰对接面、固定支撑结构出现间隙变化,固件紧固状态逐步松动。这类细微变化不会影响基础运行,但会累积成轨迹偏移、运行噪音增大、负载受力不均等问题。库卡机器人保养过程中对整机关键连接点位进行复检加固,校正结构配合状态,改善臂体整体受力分布,弱化震动劳损带来的负面作用。
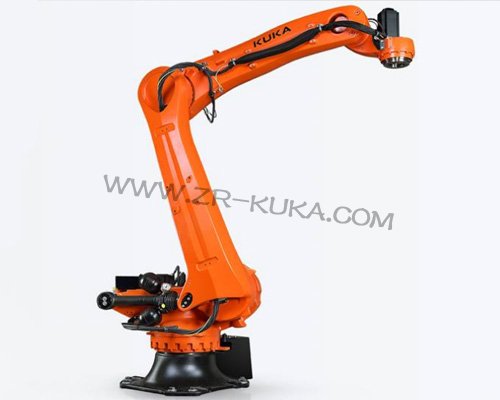
平衡系统工况稳定养护,是KR 140机型独有的库卡机器人保养内容。设备搭载的平衡辅助结构可以分担臂体自重,降低伺服系统负荷,长期运行后会出现压力波动、密封老化、油路积尘等问题。保养作业中观察平衡系统外观状态,识别细微渗油、接口积垢等迹象,核对系统工作压力区间变化,判断平衡机构的工作稳定性。对松动油路配件进行加固处理,保持平衡系统的辅助承载能力,减轻大臂运行过程的承载压力。
动态管线疲劳防护保养,针对设备大行程运动特性开展。KR 140臂体摆动幅度大,生产过程中线束、管路持续跟随姿态完成拉伸、弯折、复位动作,长期循环会出现护套老化、管线走位、固定松弛等问题。保养阶段重新梳理管线走向,调整关节活动区域的预留余量,规避极限姿态下的硬性拉扯与挤压。检查管线表层防护状态,处理轻微磨损与老化位置,规整管线固定结构,提升线路长期动态运行的耐受能力。
电气运行环境优化保养,侧重改善高温负荷工作状态。重载作业模式下伺服系统输出负荷较高,电气功率部件工作温度偏高,散热风道、滤网位置堆积的粉尘杂物,会降低空气流通效率,让电气部件长期处于温热工作环境,加速老化进程。库卡机器人保养过程清理散热结构堆积污物,疏通风道通道,提升散热效率。检查电气接线点位的贴合状态,处理端子积尘与氧化痕迹,保持电气回路运行稳定。
库卡机器人保养后多场景工况适配调试,用来检验整体养护效果。完成各项养护操作后,低速完成全行程轴体运动,观察各关节转动与臂体摆动状态,排查异响、卡顿等异常情况。长时间空载循环运行常规生产轨迹,观察设备启停、换向、定位的动作衔接状态。结合现场常用负载规格开展带载测试,模拟真实量产节奏,微调设备运行参数,让整机性能适配当前生产工况,保持设备长期稳定的重载作业表现。