



平衡缸是这款重载机型很关键的辅助组件,内部气液介质长期处在动态压力变化之中,缸体表面出现油膜痕迹,往往代表内部密封构件状态下滑。沿着缸筒外壁观察渗漏点位,检查外接管路接头,接头松动带来的介质流失,会让平衡能力慢慢下降,二轴持续承受额外弯矩。测试不同大臂抬升角度下的支撑效果,抬放过程出现顿挫、下沉幅度异常,库卡机器人保养就要拆解检查内部密封件,按要求补充或者更换配套介质。平衡缸的铰接销轴同步检查,销轴位置缺少润滑会产生摩擦异响,也会增加动作阻滞感,补充适配润滑介质,清理销轴周边堆积的粉尘杂质。
臂架本体结构检查侧重疲劳痕迹的识别。重载搬运反复启停,应力集中在臂体加强筋、焊接过渡区域,漆面下出现细微纹路,是需要持续跟踪的信号。清理臂体表面附着的工件碎屑、粉尘,对掉漆区域做防护处理,降低锈蚀发展速度。各关节转动面外侧密封件,承担阻隔外部污染物的作用,擦拭密封唇表面,观察唇体有没有硬化、开裂,密封屏障弱化之后,杂质进入减速器腔体,会加速齿轮副磨损。
腕部传动轴与中心手结构的损耗,常常容易被忽略。A4至A6的传动依靠内置传动轴与同步组件传递扭矩,长期大惯性工装运转,传动连接件的预紧状态会发生改变。转动腕部到多个回转角度,感受运转平顺度,出现间断卡顿或者异响,打开腕部护板,检查传动连接件的锁紧情况,同步查看同步带表层,出现裂纹、齿面磨损时安排更换。腕部密封圈按库卡机器人保养周期补加润滑脂,维持转动面的润滑条件。
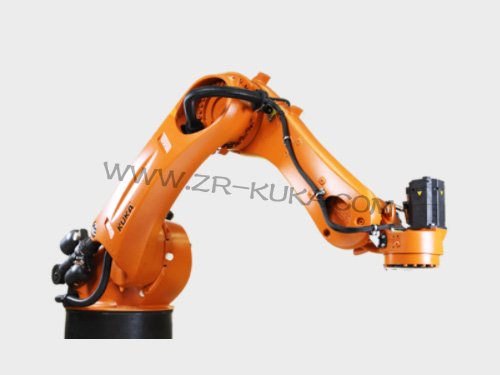
关节制动组件的核验,要在平衡系统参与承载的条件下开展。平衡缸分担一部分力矩之后,单纯的小角度测试很难暴露抱闸隐患,选择大臂伸展、负荷偏高的姿态,切断伺服输出,观察臂体滑移情况。摩擦片表层堆积粉末会降低摩擦系数,库卡机器人保养拆解之后清理表层附着物,磨损偏重的组件直接更换。装配完成,多次触发抱闸开合,确认锁止与释放动作可以和程序时序匹配。
关节润滑的维护,参考平衡状态下的负载基线。平衡效果变差的工况,减速器内部齿轮承受载荷更高,油液老化速度随之加快。调取伺服负载记录,同等姿态下扭矩持续走高,就安排油液取样检测。调整关节朝向,让放油口处在低位,缓慢转动关节带出底部沉积杂质,加注指定规格介质,低速运转之后静置,确认油位处在合适区间。
本体侧电气组件包含编码器后备电池、本体端子排。电池性能衰减是缓慢过程,不会立刻触发告警,等到零点丢失才会显现。依照设备运行时长规划更换节点,更换前备份零点数据,减少后续复位工作量。本体进线端子长期受整机振动影响,接触状态容易改变,检查端子表层氧化情况,清理附着物,确认卡接牢靠。
库卡机器人保养验证阶段,调用现场常规搬运轨迹,搭配空载、额定负载两种工况,重点观察平衡缸支撑效果、腕部回转声响、管线包形变情况。全部检查内容、配件更换信息录入设备台账,结合工位单次负载、每日循环频次,规划后续点检间隔。日常巡检优先关注平衡缸渗漏痕迹与大臂抬落过程的负载变化,提前识别平衡系统衰减带来的连锁损耗。