



同步带是A1、A2水平回转的动力传递载体,大负载工况下皮带齿根承受持续交变拉力,粉尘附着在齿面会加速齿体磨损,磨损初期不会直接触发停机,仅表现为点位偏移、循环节拍里的轻微滞后。库卡机器人保养阶段打开上臂侧护罩,观察皮带内侧齿形,留意齿根位置出现的细微裂纹,同步带轮挡边磨损会引导皮带侧向偏移,单侧齿面损耗速度高于另一侧。皮带张力调整需要匹配负载大小,张力设置偏高会加大轴承负载,张力不足容易在高速启停时出现滑齿,调整之后多次运行不同半径轨迹,观察偏移量的变化趋势。
滚珠花键丝杆集成在Z轴内部,同时承担升降进给与A4旋转动作,复合受力让滚道润滑介质更容易流失。丝杆外层伸缩防尘罩是阻挡粉尘、碎屑的第一道屏障,防尘罩褶皱位置容易积存杂质,褶皱破损之后,硬质颗粒直接进入滚道,滚动摩擦阻力上升,升降动作的伺服电流随之抬升。将Z轴移动至不同行程点位,查看防尘罩有无撕裂、脱胶,清理褶皱内积存的碎屑,加注适配润滑脂的过程中,往复驱动Z轴走完升降行程,让介质均匀覆盖丝杆与花键滚道,多余脂体擦拭收集,避免溢出之后沾染更多粉尘。
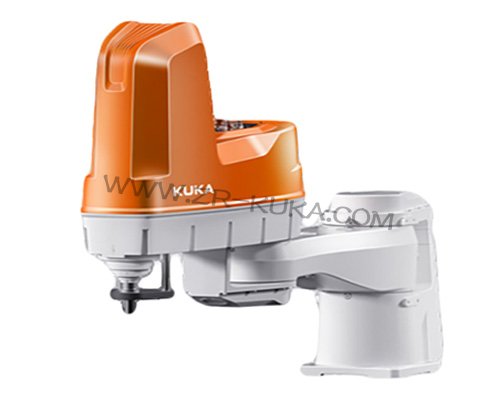
内置介质管路沿着臂体中空通道排布,压缩空气管线、信号线集成在同一束内,水平回转动作让管线持续扭转,应力集中在通道出入口。这类损伤具备间歇性特征,只在特定回转角度下出现气压波动、信号闪断,复位之后动作恢复正常。库卡机器人保养时缓慢驱动A1、A2轴遍历工作半径,同步监测气路压力与信号反馈,锁定异常对应的回转区间,梳理管线束,调整扎带松紧,预留适配最大回转角度的活动余量,防止管线被拉扯挤压。
末端法兰承接重型工装,工装重心偏移会在法兰面产生附加弯矩,固定螺栓的预紧力随循环振动缓慢衰减。法兰定位销孔容易积攒碎屑,碎屑卡在销子与孔壁之间,工装安装之后姿态发生偏移,进一步放大Z轴丝杆与同步带的负载。拆开工装之后清理法兰端面碎屑,检查定位销表面磕碰痕迹,复核螺栓紧固力矩,配套真空或者夹持气路的接头,长期扭转作用下密封圈弹性衰减,逐段做保压测试,老化密封件及时更换。
配套KR CS Box-2控制柜的散热结构适配高速循环工况,工位漂浮的粉尘、纤维容易附着在散热滤网,驱动模块持续输出大电流时,散热条件变差会触发过热告警。取下滤网采用低压气流吹扫,检查柜内驱动板卡端子,振动带来的松动会抬高接触电阻,产生局部温升。编码器备份电池的电量衰减会丢失原点信息,更换电池时维持供电链路不断开,降低原点重置带来的调试工作量。
库卡机器人全部工序完成之后,优先在低速区间运行水平双轴,覆盖近端、远端不同工作半径,观察回转过程的振动表现,再驱动Z轴走完升降全程,感受丝杆滑动的阻滞状态。挂载现场工装,按照生产节拍连续循环,抓取点位覆盖工作区域内多个坐标,记录伺服负载与点位偏移情况。把同步带张力记录、丝杆润滑状态、防尘罩检视信息存入维保台账,同步带、防尘护套、丝杆润滑脂这类消耗构件,结合工位负载与粉尘浓度调整点检周期。