




每次库卡机器人保养启动前,先调取控制柜内留存的伺服负载记录,选取工位循环中出现频次较高的几个持载姿态,分别记录各轴电流峰值、稳态负载与壳体温度。长期承担抬举动作的基座侧关节,负荷占比明显高于腕部三轴,基线偏移的敏感度也更高。同一姿态下负载读数较往期持续上浮,或者换向瞬间电流尖峰反复出现,说明对应位置的运行阻力正在改变,需要在后续检查中重点跟踪。环境温度、工件重量波动会带来数值浮动,对照时尽量选取班次相近、工况一致的记录,减少干扰因素。
声响与振动的观察安排在空载低速与带载运行两段分别进行。空载阶段主要听传动副内部有无干涩摩擦声,带载阶段留意起升、落放瞬间臂架的抖动幅度。重载机型的振动沿结构件向上传递,底座、臂板焊缝位置的振动特征,和关节内部间隙变化存在关联,仅凭单次短时间运行很难判断,需要结合多组循环记录横向比对。
臂架板材、焊接过渡区域与加强筋交界位置,是交变应力长期累积的部位。库卡机器人保养时将臂体调整到不同姿态,逐一查看漆面起皮、局部锈斑、表层细微裂纹等痕迹,潮湿或金属粉尘较多的车间环境下,基材锈蚀发展速度会更快。发现防护层破损,先清理表面浮锈再做局部防护处理,阻隔水汽继续接触金属基体;修补范围控制在破损区域周边,避免涂层堆积改变局部应力分布。
底座对接面、上臂拼接法兰与末端工装法兰三处连接副,受力形式各有区别。螺栓预紧力在反复冲击下会缓慢衰减,复核扭矩时分步施加,避免单侧受力造成法兰面形变。工装拆卸之后,清理定位台阶附着的金属碎屑,碎屑残留会形成局部点接触,放大应力集中效应。法兰内侧密封件长期承受振动冲击,弹性逐步减弱,防护能力下降之后,外界粉尘容易进入腕部减速腔体,污染内部润滑介质。
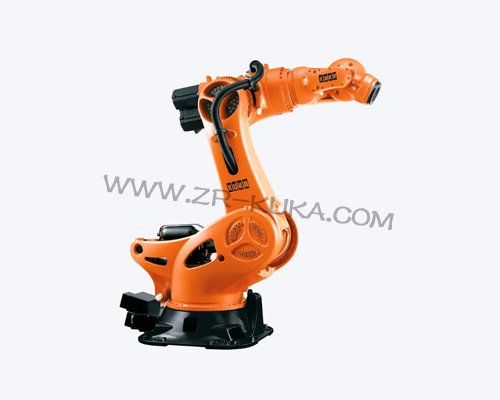
平衡单元的铰接支点长期往复摆动,润滑补给需要控制用量,溢出的油脂会吸附氧化皮与粉尘,形成研磨性混合物,持续刮擦销轴配合面。平衡缸内部蓄能介质性能衰减过程往往比较平缓,外部未必能看到渗漏痕迹,但相同姿态下伺服负载读数会慢慢走高。选取产线循环里停留时间较长的姿态,分不同班次记录数值,区分温度变化带来的波动和缸体本身性能下滑;缸体表面出现缓慢渗油时,加密观测频次,结合压力读数判断是否需要安排后续处置。
集成管线束沿臂架外侧布置,重载换向瞬间产生的惯性拉扯持续作用在管线上。支撑卡扣与缓冲衬垫是损耗高发位置,衬垫磨损之后,线缆护套直接和硬质支架摩擦,逐步形成划痕。检查时调整卡扣束缚松紧,给管线预留动作行程内的活动余量,清理管线包表面结块杂物,避免杂物改变管线弯折弧度,增加内部芯线出现隐性损伤的概率。护套表层出现压痕、脆化发黏的区段做好标记,纳入后续更换计划。
控制柜侧的电气部件,对重载启停带来的大电流冲击较为敏感。抬放工件瞬间电流峰值偏高,驱动模块长期承受这类冲击,散热风道积尘会延缓热量导出,模块长时间维持偏高温度运行,会缩短内部功率元件的使用周期。柜内接线端子受整机振动影响,连接状态慢慢改变,接触电阻上升,负载切换阶段出现电压波动,干扰伺服环路稳定运行。定期导出系统日志,梳理过载、通讯波动相关记录,对应到具体动作姿态,建立部件状态跟踪线索;后备电池容量在库卡机器人保养阶段同步核验,更换前先行导出关键参数做好备份。
全部检查与处置完成之后,调用工位实际搬运程序开展测试,覆盖长时间持载静置、高速换向、定点落料等工序,持续采集伺服负载、壳体温度与振动幅值数据。测试过程中留意起升、落放瞬间的电流尖峰是否回落至基线区间,臂架抖动与异响是否减弱。各项指标趋于平稳之后,将点检记录、油液更换信息、紧固件复核结果与异常点位标记统一归入设备台账,依托长期积累的数据变化趋势,动态调整后续润滑补给、结构探伤与线缆检查的频次,降低超重载工况下非计划停机对生产的影响。