



基线状态确认,重点捕捉肉眼不易察觉的形变信号,不只是简单复核螺栓扭矩。设备长期承载之后,基座底板和地面之间的贴合状态会发生细微变化,巡检时沿着基座四周布设的缝隙观察,留意粉尘堆积的分布差异,粉尘堆积不均匀,往往代表局部存在微小滑移。对基座周边的支撑垫板进行目视检查,垫板边缘出现挤压磨痕,说明载荷分布已经出现偏移。复检螺栓时错开对角点位分步操作,避免集中释放支撑应力,垫板表面锈蚀痕迹及时做防护处理,降低锈蚀向垫板内部延伸的可能性。
介质管控围绕减速腔体的润滑条件展开,这款机型不同关节的受力时长差异明显,部分轴位长时间维持固定姿态,油脂在腔体内局部滞留,更容易出现分层失效。采集油样不固定在库卡机器人保养节点,当产线连续高负荷运转后,可单独安排取样,静置等待油液沉降之后观察杂质形态,区分是正常氧化产物,还是金属啮合磨损带来的碎屑。排放旧油时留意排油口磁吸部件,磁吸物数量变化可以辅助判断传动副的损耗走向,加注新介质之后,控制关节低速活动范围,不用全程跑满极限行程,让润滑介质慢慢铺展到啮合接触面,同步检查透气阀通气能力,粉尘堆积造成通气不畅,会放大密封件承压负担。
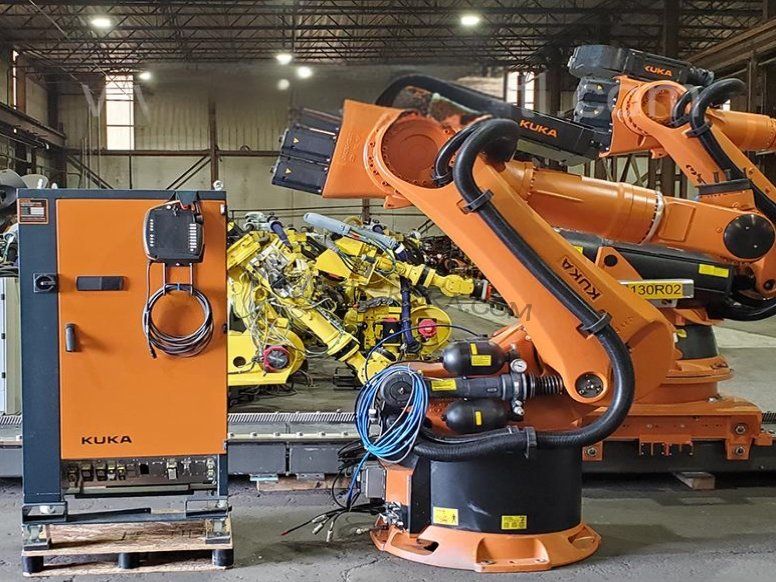
外部防护结构涵盖管线包、末端法兰以及臂体外防护壳,管线包的损伤大多来自反复扭转叠加工件扬尘侵蚀,波纹管表层细微裂纹不容易快速识别,库卡机器人保养需要在臂体转动到不同姿态下分段查看。内部束带松弛会让管线互相挤压,加剧绝缘层磨损,整理管线时预留适配的活动余量,不刻意收紧束带。末端法兰端面容易积存工件碎屑,碎屑卡在法兰和工装贴合面之间,会改变工装重心,带来额外偏载,清理端面、销孔与螺纹槽内杂物,检查定位销表面拉伤痕迹,装配工装之后,在常规运动轨迹下观察姿态变化。
电气环境适配的养护重心放在控制柜散热条件与线缆排布上,重载机器人伺服驱动瞬时电流高,散热不畅会拉长板卡的稳定工作区间。取出散热滤网清理附着粉尘,装回之后确认风道没有遮挡物,检查柜内动力线缆、信号线缆的排布,两类线缆尽量保持距离,减少电磁耦合带来的信号扰动。柜体周边通道保持通畅,工件、工装不要紧贴柜体摆放,避免散热热风回流,端子表面浮尘定期擦拭,维持端子接触状态。
库卡机器人保养项目收尾,分梯度开展试运行,先低速单轴活动,感知运转声响,再执行空载循环程序,最后挂载工装完成标准路径测试,持续记录各轴温升、电流波动以及平衡缸动作表现。重载机型的性能衰减具备渐进特点,很多隐患不会立刻触发停机告警,通常先体现在振动小幅上升、电流基线偏移。每次保养留存基座垫板状态、油样记录、管线外观信息,跨周期比对数据变化,结合产线的生产负荷灵活调整保养间隔,保障重工工位稳定运转。