



班次交接阶段的观察,不用读取后台负载曲线,依靠直观的动作感受来收集线索。操作人员切换手动模式,把臂体慢慢送到工位最远的取料点位,保持悬停几秒之后再收回。留意悬停过程里臂体是否出现缓慢的下沉趋势,这类下沉不是瞬时报警故障,而是平衡能力衰减之后形成的缓慢位移。同时观察管线包在长臂完全展开时的绷紧程度,管线被拉直之后,内部导线持续承受拉力,长期循环之下容易出现内部断丝,把这类极限姿态下的现象记录下来,作为深度保养的判断依据。
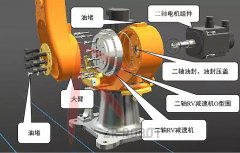
关节润滑的检查,可以按照受力梯度区分优先级,而不是顺着轴号依次处理。当臂体伸至远端,J2俯仰轴承受的力矩远高于其余轴位,该位置润滑介质变质速度更快。打开放油口采集油样时,注意控制关节姿态,尽量让放油口处于低位,方便介质流出,不要强行来回转动轴体辅助排油,缺少油膜保护的齿轮啮合面极易产生划痕。观察油样,若介质中漂浮细碎金属颗粒,代表齿轮副磨损已经启动,油液出现乳化,说明水汽已经突破密封层侵入腔体,这些样本留存标注轴号,方便后续对比变化。新油加注完成之后,留意输出端密封唇边,橡胶材质长期承受内部油压,表层鼓胀之后渗漏风险会上升。
控制柜侧的养护,重点关注大电流回路的连接可靠性。重载机型启动瞬间冲击电流大,接线端子在持续热胀冷缩的作用下,接触面容易生成氧化薄膜,引发间歇性信号不稳。拆除外侧防尘滤网,吹扫散热通道的积尘,散热不畅会抬高驱动板运行温度,加快电子器件老化。提前导出程序、零点参数以及工装负载模型,再检查后备电池,电池容量下滑时进行更换,防止断电之后参数丢失,耗费大量调试工时。柜内线缆整理时,分开布置动力电缆与信号线缆,降低电流波动带来的信号干扰。
库卡机器人保养操作结束之后,测试逻辑和常规机器人有所区别,重点验证远端悬臂工况。先空载低速走原点和近端轨迹,确认各个关节运转平稳,没有异响。再逐步伸展臂体至最大作业半径,挂载和现场工件重量接近的配重,反复执行悬停、回转、落料的动作。持续留意悬停阶段的位置变化和电机温升,一旦出现过载提示,立刻收回臂体停止测试。连续多轮远端循环没有异常,再恢复产线的自动运行模式。
每一次保养记录远端悬停状态、油样特征、底座螺栓核查情况,长期跟踪各项指标的变化趋势。KR 500 R3326长臂重载机械手保养的核心,就是识别悬臂弯矩带来的隐性损伤,针对性管控平衡组件、关节密封、底座连接的衰减,保障重型工件转运工序稳定运行。